Pontos programozható működtetés nitinol és Arduino segítségével
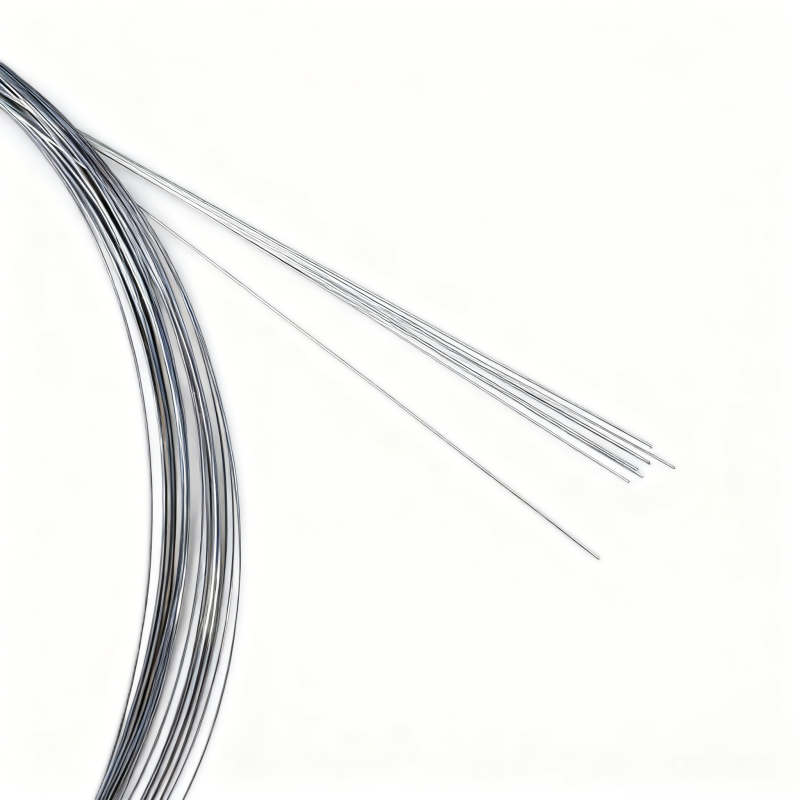
Az egyik legmeggyőzőbb ok, amiért a mérnökök és terméktervezők a nitinol Arduino platformot választják, az a fizikai mozgás terén nyújtott pontossága. Ellentétben a mechanikus kapcsolódásokra, fogaskerekekre vagy pneumatikus nyomásra támaszkodó hagyományos meghajtókkal, a nitinol Arduino rendszer a mozgást közvetlenül az elektromos vezérléssel éri el egy alakemlékező ötvözetből készült huzalon keresztül. Ez azt jelenti, hogy nincsenek fogaskerekek miatti visszacsapódási hibák, nincsenek levegővezetékek miatti nyomásingadozások, és nincsenek forgó alkatrészek miatti mechanikai kopások. A mozgás tiszta, ismételhető, és teljes mértékben a szoftver által irányított. Ennek a pontosságnak a központjában az Arduino mikrovezérlő képessége áll, amely impulzusszélesség-módulációs (PWM) jeleket generál, így a nitinol huzalon átfolyó áramot milliszekundumos időzítési pontossággal szabályozza. A PWM kimenet kitöltési arányának (duty cycle) beállításával szabályozható, milyen gyorsan melegszik fel a huzal, milyen erőt fejt ki összehúzódás közben, és milyen simán tér vissza nyújtott állapotába a hűlési fázis során. Ez a finom szabályozási lehetőség lehetővé teszi a tervezők számára, hogy olyan árnyalt mozgási profilokat hozzanak létre, amelyeket hagyományos meghajtótechnológiákkal rendkívül nehéz lenne megvalósítani. Például egy nitinol Arduino-val készített robotujj úgy programozható, hogy törékeny tárgyak esetén óvatosan fogja meg őket, nehezebb terhek esetén pedig erősebben, és a módok között valós idejű erőérzékelő bemenet alapján vált. Egy orvosi eszköz prototípusa több ezer cikluson keresztül is pontosan, ismételhetően hajlítható, akár 1 mm-nél is kisebb eltéréssel. Egy hordható haptikus eszköz finom, fokozatos tapintati visszajelzést tud nyújtani, amely természetes és reagáló érzetet kelt a viselőben. A nitinol Arduino platform továbbá zárt hurkú szabályozást is támogat, ha hőmérsékletérzékelőkkel vagy pozíció-visszajelző elemekkel kombinálják. A huzal ellenállásának vagy egy csatlakoztatott termoelemnek a leolvasásával az Arduino dinamikusan igazíthatja a teljesítményellátást, hogy fenntartsa a célzott működési állapotot, és automatikusan kompenzálja a környezeti hőmérséklet-változásokat vagy a terhelésingadozásokat. Ez a zárt hurkú képesség a nitinol Arduino-t nem egyszerű be-/kikapcsolható meghajtóból valóban intelligens mozgási rendszerré emeli. A termékfejlesztők számára ez a pontosság közvetlen versenyelőnyt jelent. A nitinol Arduino platformon alapuló eszközök képesek szigorúbb teljesítményspecifikációknak megfelelni, sikeresebben átesni a szigorúbb minőségvizsgálatokon, és jobb, kifinomultabb felhasználói élményt nyújtani, mint azok a termékek, amelyek durvább meghajtótechnológiákra támaszkodnak. Az is, hogy a viselkedés finomhangolása teljes mértékben szoftveresen történik, azt is jelenti, hogy a teljesítményjavítások firmware-frissítésként telepíthetők anélkül, hogy bármilyen hardverváltoztatásra lenne szükség, ami drámaian csökkenti a termékfejlesztés költségeit és időigényét.

 EN